08 — Bus de terrain industriels : RS-485, Modbus, PROFIBUS, PROFINET, EtherCAT
Sommaire
- Vue d'ensemble
- 1. RS-485 : la couche électrique reine de l'industrie
- 2. Modbus : le protocole industriel universel
- 2.1 Modèle de données
- 2.2 Codes fonction courants
- 2.3 RTU vs TCP
- 3. PROFIBUS & PROFINET
- 4. EtherCAT : le temps réel « à la volée »
- 5. Aspects poussés
- 6. Sécurité 🔒 (ICS/OT — enjeu majeur)
- 7. Pratique — matériel & outils
- 8. Sources
Le monde de l'automate (PLC), de l'usine et du SCADA. On part de la couche électrique RS-485, on monte au protocole Modbus, puis aux bus de terrain temps réel (PROFIBUS/PROFINET, EtherCAT). Enjeu cybersécurité majeur : la sécurité des systèmes industriels (ICS/OT).
Vue d'ensemble
| Techno | Couche | Débit | Temps réel | Sécurité native |
|---|---|---|---|---|
| RS-485 | physique (électrique) | jusqu'à ~10–35 Mbit/s | — | aucune |
| Modbus RTU | applicatif sur RS-485 | ≤ ~115 kbit/s | non | aucune |
| Modbus TCP | applicatif sur Ethernet | Ethernet | non | aucune |
| PROFIBUS DP | terrain sur RS-485 | jusqu'à 12 Mbit/s | oui (cyclique) | aucune |
| PROFINET | terrain sur Ethernet | 100 Mbit/s+ | oui (RT/IRT) | limitée |
| EtherCAT | terrain sur Ethernet | 100 Mbit/s | oui (µs) | aucune |
1. RS-485 : la couche électrique reine de l'industrie
RS-485 (TIA/EIA-485) est une norme électrique (pas un protocole), pensée pour la longue distance en milieu bruité.
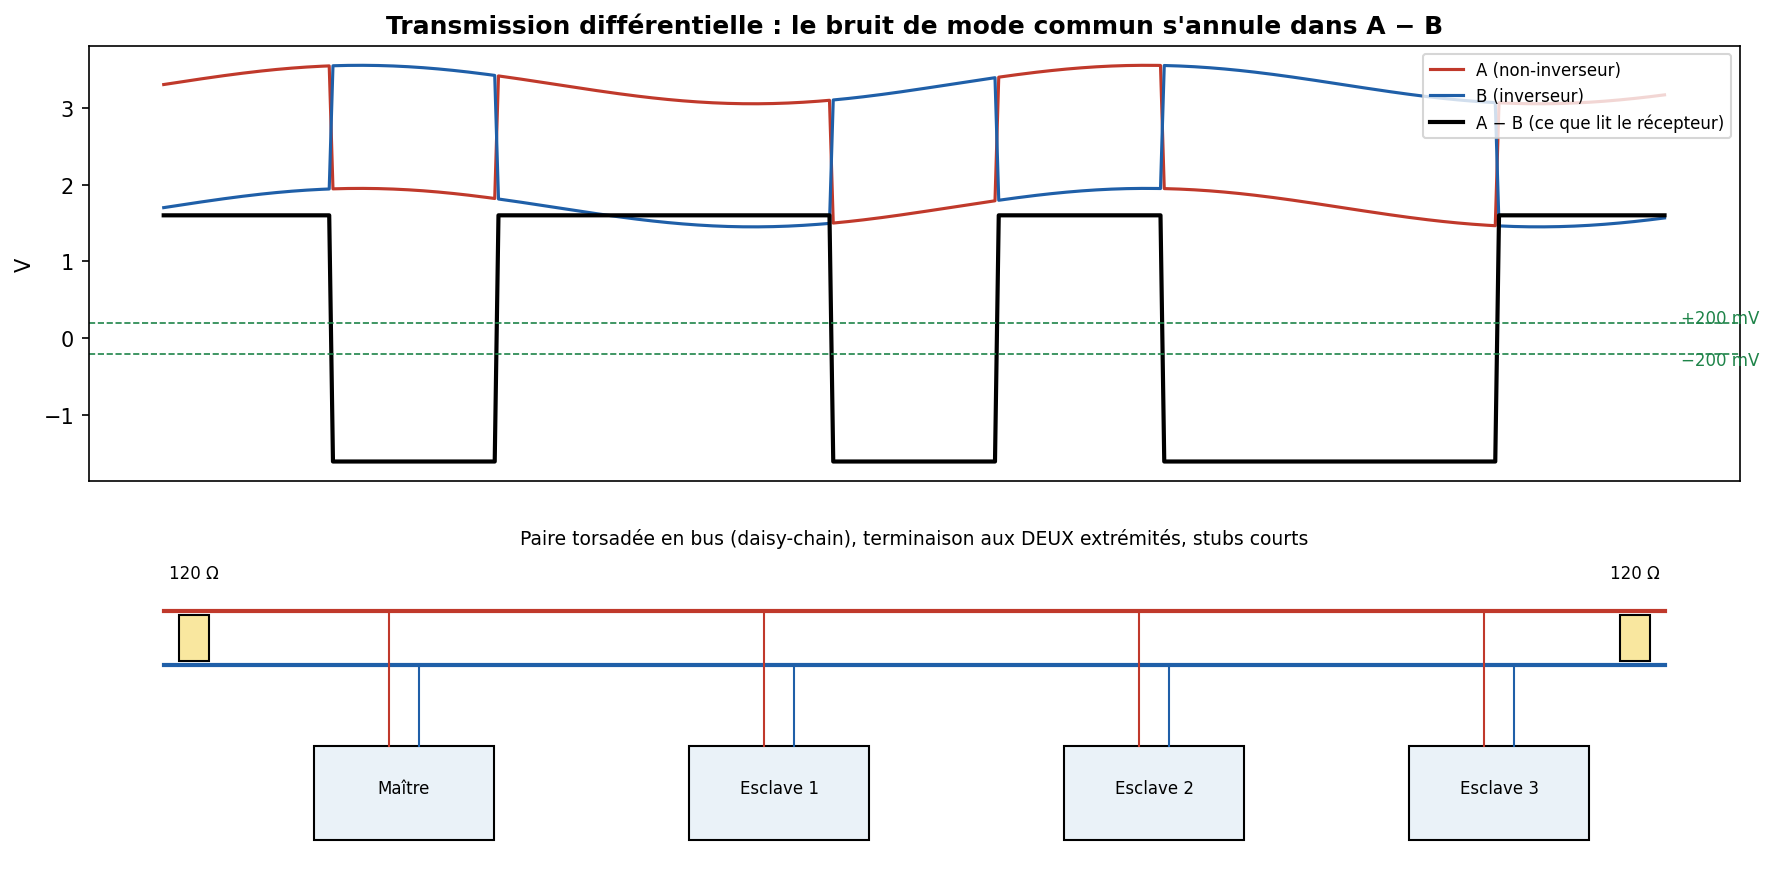
- Différentiel (paire A/B) → immunité au bruit de mode commun (voir fiche 00 §5).
- Multipoint : jusqu'à 32 charges unitaires (souvent étendu à 128/256 avec des transceivers à faible charge) sur une paire torsadée.
- Longue distance : jusqu'à ~1200 m à bas débit ; produit débit×distance quasi constant.
- Half-duplex (2 fils) ou full-duplex (4 fils). En 2 fils, il faut gérer le sens (DE/RE du transceiver, souvent piloté par le RTS ou un GPIO).
- Terminaison 120 Ω aux deux extrémités + polarisation (fail-safe biasing) pour définir l'état repos.
RS-485 transporte des protocoles : Modbus RTU, PROFIBUS, DMX512 (éclairage scénique), et d'innombrables protocoles propriétaires.
RS-422 = variante point-à-multipoint full-duplex (1 émetteur, N récepteurs). RS-232 = single-ended courte distance (voir fiche UART).
2. Modbus : le protocole industriel universel
Créé par Modicon (1979), Modbus est simplissime et donc omniprésent : automates, variateurs, capteurs, compteurs d'énergie, onduleurs, GTB.
2.1 Modèle de données
Modbus expose 4 espaces d'adressage :
| Table | Accès | Taille | Usage |
|---|---|---|---|
| Coils | lecture/écriture | 1 bit | sorties TOR |
| Discrete inputs | lecture | 1 bit | entrées TOR |
| Input registers | lecture | 16 bits | mesures |
| Holding registers | lecture/écriture | 16 bits | consignes/paramètres |
2.2 Codes fonction courants
0x01 Read Coils · 0x02 Read Discrete Inputs · 0x03 Read Holding Registers · 0x04 Read Input Registers · 0x05 Write Single Coil · 0x06 Write Single Register · 0x0F Write Multiple Coils · 0x10 Write Multiple Registers.
2.3 RTU vs TCP
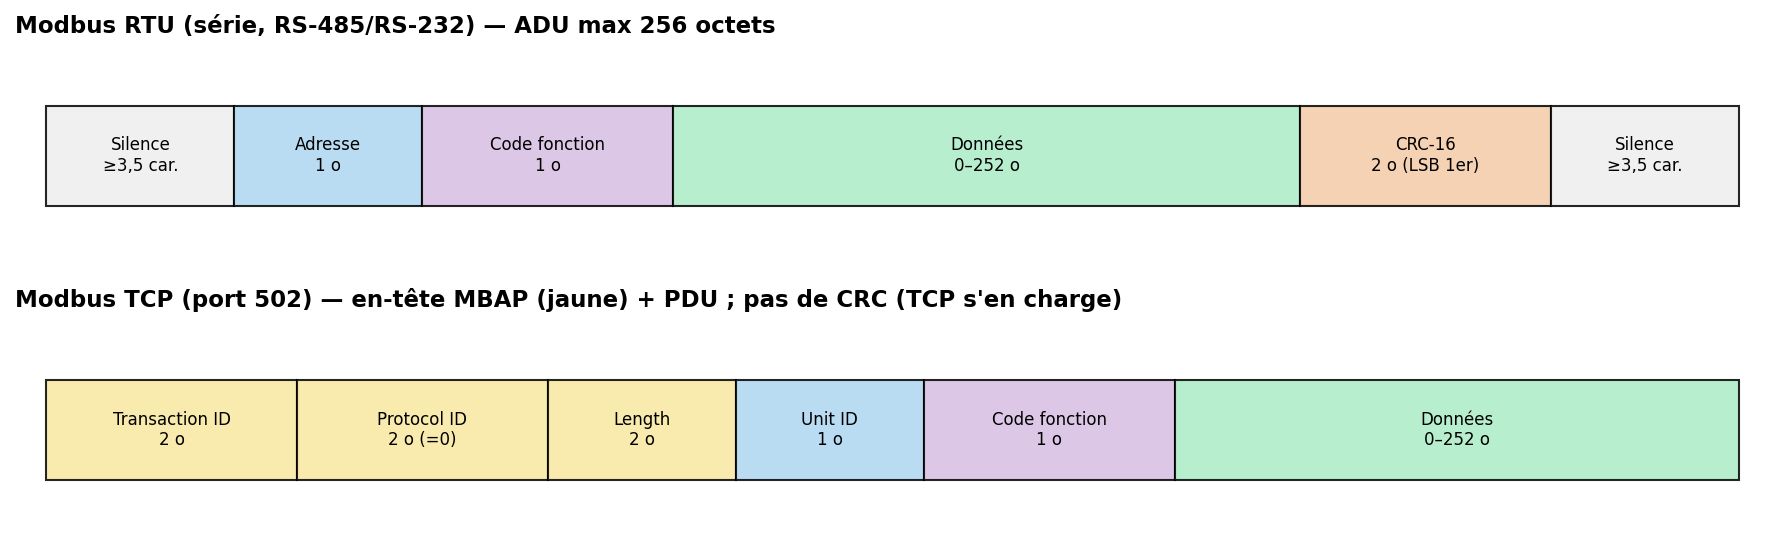
- Modbus RTU (série, RS-485) : trame =
Adresse(1) + Fonction(1) + Données + CRC-16(2), encadrée par des silences ≥ 3,5 caractères. Maître unique, esclaves adressés 1–247. - Modbus ASCII : variante lisible (caractères hex), délimitée par
:et CRLF, checksum LRC. Rare aujourd'hui. - Modbus TCP (port 502) : on retire le CRC (TCP gère la fiabilité) et on ajoute un en-tête MBAP (Transaction ID, Protocol ID=0, Length, Unit ID). Multi-maître via connexions TCP multiples.
3. PROFIBUS & PROFINET
- PROFIBUS DP (Decentralized Peripherals) : bus de terrain sur RS-485, maître-esclave cyclique déterministe, jusqu'à 12 Mbit/s, très répandu en automatisation manufacturière (Siemens). PROFIBUS PA en dérive pour le process (sûreté intrinsèque, alim sur le bus).
- PROFINET : la version sur Ethernet. Trois classes : NRT (non temps réel, TCP/IP), RT (Real-Time, trames Ethernet prioritaires contournant IP), IRT (Isochronous, matériel dédié, jitter < µs pour le motion control). Domine aujourd'hui les nouvelles installations.
4. EtherCAT : le temps réel « à la volée »
EtherCAT (Beckhoff, IEC 61158) est un bus de terrain sur Ethernet standard côté maître avec une astuce de génie côté esclaves :
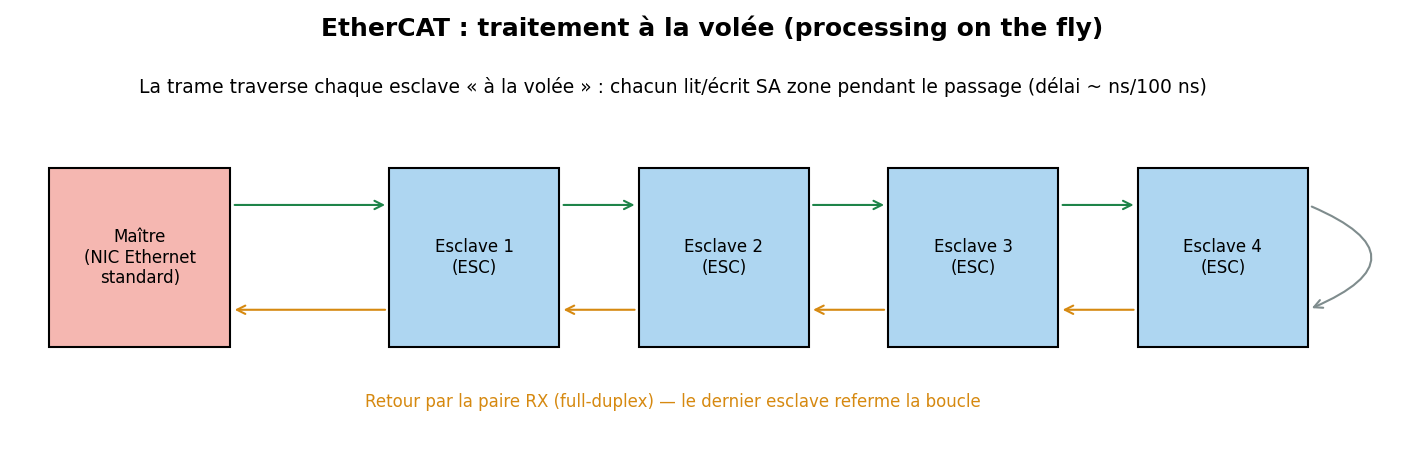
- Le maître (une simple carte Ethernet) envoie une seule trame qui parcourt tous les esclaves en guirlande.
- Chaque esclave, grâce à un ASIC dédié (ESC, EtherCAT Slave Controller), lit et écrit sa portion de la trame pendant qu'elle le traverse — sans la stocker (processing on the fly, délai de quelques dizaines/centaines de ns).
- La trame revient au maître par le dernier esclave (anneau logique en full-duplex).
Résultat : des centaines d'axes rafraîchis en dizaines de µs, avec du matériel Ethernet ordinaire côté maître. C'est le bus du motion control moderne. Distributed Clocks offre une synchro < 1 µs entre esclaves.
5. Aspects poussés
- Déterminisme : PROFIBUS (jeton/cyclique), PROFINET IRT et EtherCAT (créneaux/hardware) garantissent des temps de cycle bornés, indispensables au contrôle de mouvement — contrairement à Modbus (requête/réponse best-effort).
- TSN (Time-Sensitive Networking) : ensemble de standards IEEE 802.1 qui apporte le déterminisme sur Ethernet standard (mise en file par le temps, synchro 802.1AS). C'est la convergence vers laquelle vont PROFINET, l'automobile et l'industrie.
- Passerelles : les usines réelles mélangent tout ça ; des passerelles Modbus↔PROFINET↔OPC-UA relient les couches terrain et supervision.
- OPC-UA : au-dessus, la couche d'interopérabilité/sécurité (authentification, chiffrement) recommandée pour l'IIoT.
6. Sécurité 🔒 (ICS/OT — enjeu majeur)
Ces protocoles ont été conçus pour des réseaux physiquement isolés et « de confiance ». Avec la convergence IT/OT et l'Industrie 4.0, ils se retrouvent exposés, alors qu'ils n'ont aucune sécurité native.
Surface d'attaque (Modbus en tête)
- Aucune authentification, aucun chiffrement : quiconque atteint le réseau peut lire et écrire coils/registres → commander des actionneurs (ouvrir une vanne, changer une consigne), falsifier des mesures.
- Modbus TCP exposé sur Internet : des milliers d'équipements sont trouvables via Shodan (port 502 ouvert).
- Pas de contrôle d'intégrité crypto : le CRC/checksum protège du bruit, pas d'un attaquant.
- PROFINET/EtherCAT : injection/altération de trames RT sur le segment ; déni de service temps réel (casser le cycle = arrêter la machine).
- Contexte réel : Stuxnet (2010) a visé des automates Siemens S7 (PROFIBUS/PROFINET) pour saboter des centrifugeuses ; TRITON/TRISIS a visé des systèmes instrumentés de sécurité (SIS). Ce sont les références historiques de l'attaque ICS.
Contre-mesures (défense en profondeur ICS)
- Segmentation réseau & zones/conduits (modèle IEC 62443, purdue model) : séparer IT / OT / cellules, DMZ industrielle.
- Pare-feux industriels / diodes de données ; pas de Modbus TCP directement sur Internet.
- IDS OT (ex. règles Suricata/Snort spécifiques, solutions Nozomi/Claroty) qui comprennent Modbus/PROFINET.
- Modbus Security (Modbus/TCP Security) : variante sur TLS (port 802) avec authentification par certificats — mais peu déployée.
- OPC-UA pour les échanges nécessitant authentification/chiffrement.
- Durcissement des automates (désactiver services inutiles, MAJ firmware, contrôle d'accès physique).
7. Pratique — matériel & outils
| Besoin | Outil |
|---|---|
| Adaptateur RS-485 | USB↔RS-485 (FTDI, MAX485/MAX3485) |
| Maître/esclave Modbus | mbpoll, QModMaster, pymodbus (Python), modbus-cli |
| Simuler un esclave | diagslave, pymodbus.server |
| Audit / pentest ICS | Metasploit modules Modbus, plcscan, Nmap scripts modbus-discover, Scapy (contrib Modbus) |
| Découverte exposition | Shodan (recherche port:502) |
# Lire 10 holding registers d'un esclave Modbus TCP avec pymodbus
from pymodbus.client import ModbusTcpClient
c = ModbusTcpClient("192.168.1.10", port=502)
c.connect()
rr = c.read_holding_registers(address=0, count=10, slave=1)
print(rr.registers)
c.close()
# mbpoll : lire 5 registres (fonction 3) de l'esclave 1 en TCP
mbpoll -m tcp -a 1 -r 1 -c 5 -t 4 192.168.1.10
⚠️ Sur un banc de test uniquement. Écrire sur un automate en production peut avoir des conséquences physiques graves.
8. Sources
- Modbus.org — spécifications officielles (Application Protocol, Serial Line, Messaging TCP) : https://www.modbus.org/specs.php
- PI (PROFIBUS & PROFINET International) : https://www.profibus.com/
- EtherCAT Technology Group : https://www.ethercat.org/
- TI — RS-485 design guides (SLLA272, etc.) : https://www.ti.com/interface/rs-485/overview.html
- IEC 62443 (cybersécurité des systèmes d'automatisation industrielle) — cadre normatif OT.
- pymodbus : https://github.com/pymodbus-dev/pymodbus
- CISA ICS / ICS-CERT (alertes, bonnes pratiques ICS) : https://www.cisa.gov/topics/industrial-control-systems
- Analyses Stuxnet (Symantec W32.Stuxnet Dossier) et TRITON (FireEye/Mandiant) — études de cas ICS.