06 — LIN (Local Interconnect Network)
Sommaire
Le « petit frère » de CAN. Un seul fil, très bas coût, pour les fonctions non critiques de la carrosserie : lève-vitres, rétros, capteurs de pluie, ventilation. Maître unique, esclaves qui ne parlent que sur invitation.
Carte d'identité
| Caractéristique | Valeur |
|---|---|
| Type | Série, asynchrone (UART sous-jacent), maître unique |
| Fils | 1 (LIN, single-ended) + masse ; référencé à la batterie 12 V |
| Rôles | 1 maître (commander) + jusqu'à 15 esclaves (responders) |
| Horloge | Aucune ; les esclaves se recalent sur le champ Sync |
| Débit | jusqu'à 20 kbit/s (souvent 9,6 ou 19,2 kbit/s) |
| Adressage | par identifiant de trame (6 bits → 64 IDs) |
| Détection d'erreur | checksum (classique ou « enhanced ») + parité sur le PID |
| Distance | ~40 m, ~16 nœuds |
| Normes | LIN 1.x/2.x, puis ISO 17987 (2016) ; base SAE J2602 |
1. Le problème que ça résout
CAN est robuste mais cher (transceiver différentiel, quartz, contrôleur). Pour un lève-vitre ou un capteur de luminosité, c'est disproportionné. LIN vise le coût minimal :
- un seul fil (pas de paire différentielle),
- pas de quartz dans les esclaves (ils se synchronisent sur le maître → oscillateur RC suffisant),
- implémentable sur l'UART que tout MCU 8 bits possède déjà.
LIN est complémentaire de CAN : un ECU « maître » de carrosserie porte souvent un sous-réseau LIN d'un côté et se raccorde au CAN de l'autre (rôle de passerelle).
2. Couche physique
- Single-ended sur un fil, référencé à la masse véhicule, niveaux basés sur la tension batterie (~12 V) : récessif ≈ Vbat, dominant ≈ 0 V (comme un open-collector tiré vers la masse, avec pull-up ~1 kΩ côté maître, 30 kΩ côté esclaves).
- Débit plafonné à 20 kbit/s notamment pour limiter les émissions électromagnétiques (EMC) sur ce fil non blindé.
- Transceiver LIN dédié (ex. TJA1021) qui gère les niveaux 12 V et la protection.
3. La trame LIN
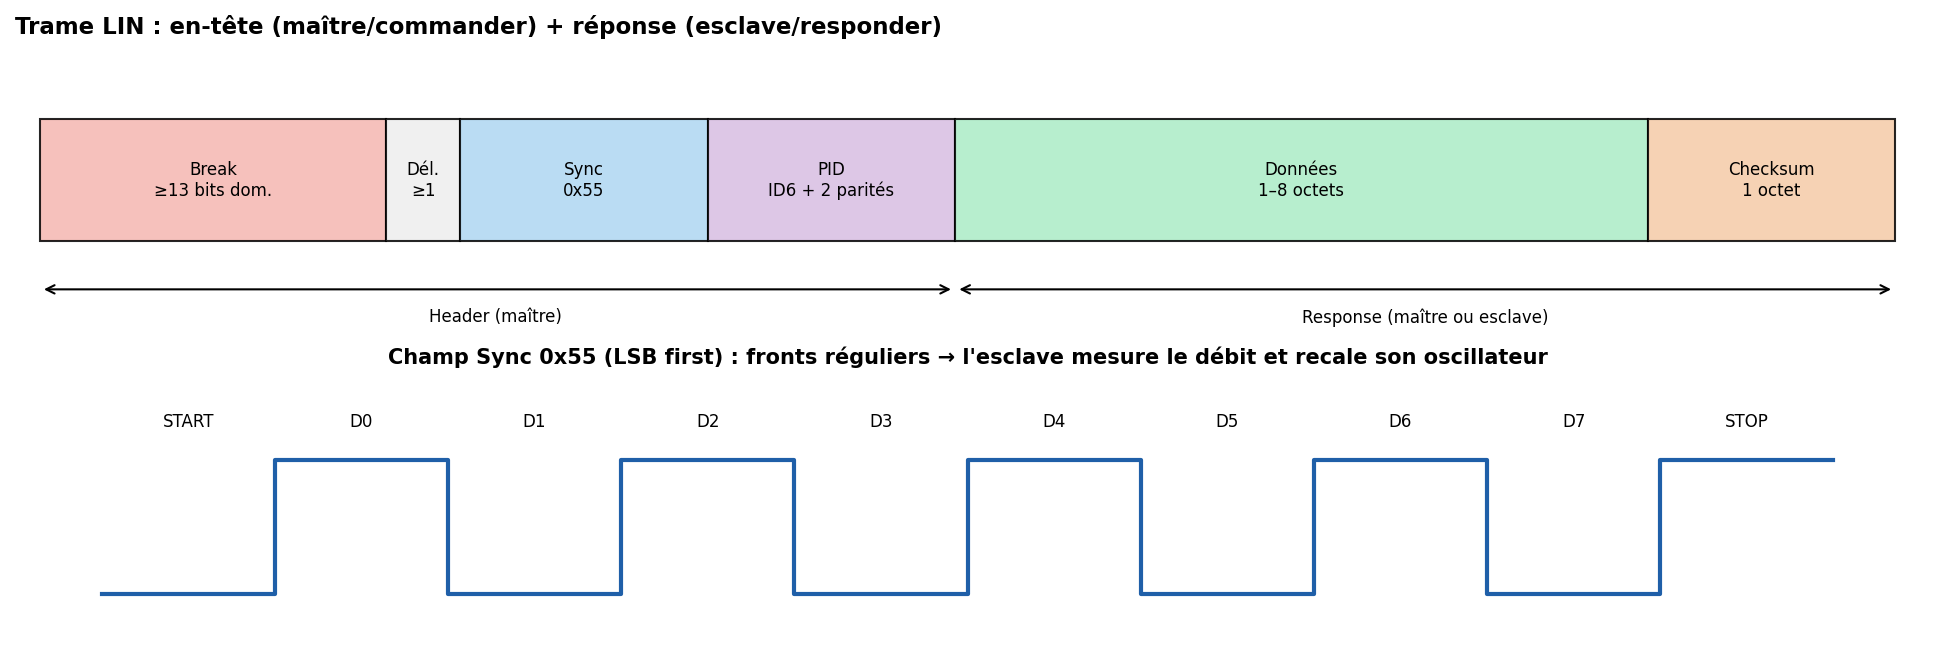
Une trame se compose d'un en-tête (header), toujours émis par le maître, suivi d'une réponse (response) émise soit par le maître, soit par un esclave désigné.
Header (maître) :
- Break : ≥ 13 bits dominants (0) — une « anomalie » volontaire au regard de l'UART, qui signale sans ambiguïté un début de trame.
- Sync : l'octet 0x55 (
0101 0101). Ses fronts réguliers permettent à chaque esclave de mesurer précisément la durée d'un bit et donc de recaler son horloge RC sur le débit du maître. C'est l'astuce qui autorise les esclaves sans quartz. - PID (Protected Identifier) : 6 bits d'ID + 2 bits de parité. L'ID désigne le contenu de la trame (comme CAN) ; il détermine quel esclave doit répondre.
Response (maître ou esclave) : 4. Données : 1 à 8 octets. 5. Checksum : 1 octet. Classic (sur les données seules, LIN 1.x) ou Enhanced (inclut le PID, LIN 2.x).
4. Ordonnancement déterministe (schedule table)
Le maître suit une table d'ordonnancement (schedule table) : il envoie les headers à intervalles fixes, dans un ordre défini à la conception. Comme seul le maître initie et qu'un seul esclave répond par ID, il n'y a jamais de collision → comportement déterministe et simple, au prix du débit.
Types de trames : unconditional (planifiée), event-triggered (un esclave répond seulement s'il a du nouveau), sporadic, diagnostic (IDs 0x3C/0x3D pour le diag et la configuration).
5. Aspects poussés
- Node capability / LDF & NCF : la config d'un réseau LIN est décrite par un fichier LDF (LIN Description File) ; les fichiers NCF décrivent chaque nœud. Outils : LIN de Vector (LINspector), etc.
- Diagnostic & auto-adressage : LIN 2.x normalise le diagnostic transporté (IDs 0x3C/0x3D) et l'attribution automatique d'adresses (utile pour des chaînes d'actionneurs identiques).
- Réveil / sommeil (wake-up / sleep) : commandes de mise en veille pour économiser la batterie ; réveil par activité sur le bus.
- Robustesse : parité sur le PID + checksum ; pas de mécanisme de retransmission automatique aussi élaboré que CAN.
6. Sécurité 🔒
LIN est encore plus simple et moins protégé que CAN : aucune authentification ni chiffrement, débit faible, un seul fil accessible.
Surface d'attaque
- Sniffing trivial : un fil, un transceiver LIN (ou même un UART bien réglé), et on lit tout.
- Spoofing d'esclave : usurper la réponse d'un esclave (fausse valeur de capteur de pluie/luminosité, etc.).
- Usurpation du maître : plus intrusif, injecter des headers pour piloter des actionneurs.
- Pivot : un sous-réseau LIN compromis peut servir de point d'appui vers l'ECU passerelle et donc, potentiellement, vers le CAN (si la passerelle est mal cloisonnée).
Contre-mesures
- Cloisonner LIN des bus critiques via la passerelle (LIN ne pilote que des fonctions non critiques par conception, ce qui limite l'impact direct).
- Contrôles de plausibilité côté maître (valeurs incohérentes ignorées).
- Sécurité applicative (compteur/MAC) sur les commandes sensibles — rare car LIN vise le bas coût, mais possible.
- Accès physique : la vraie barrière reste l'accès au faisceau ; le durcissement se joue surtout au niveau de l'architecture (isolation des domaines).
7. Pratique — matériel & outils
| Besoin | Outil |
|---|---|
| Sniffer/injecter | Interface LIN↔USB (Vector VN1630, PEAK PLIN, ou DIY MCU + transceiver TJA1021/MCP2003) |
| Voir les trames | Analyseur logique + décodeur LIN (sigrok/PulseView) |
| Décoder en Python | python-lin / scripts UART (le LIN est de l'UART + break) |
| Bancs | modules de carrosserie d'occasion |
Astuce : comme LIN repose sur l'UART, on peut souvent le capturer avec un simple adaptateur série réglé au bon débit, en repérant le break et le Sync 0x55.
8. Sources
- NI — Introduction au protocole de bus LIN (FR) : https://www.ni.com/fr/shop/seamlessly-connect-to-third-party-devices-and-supervisory-system/introduction-to-the-local-interconnect-network-lin-bus.html
- CSS Electronics — LIN Bus Explained : https://www.csselectronics.com/pages/lin-bus-protocol-intro-basics
- AutoPi — LIN Bus Explained (Master/Slave, wiring, erreurs) : https://www.autopi.io/blog/lin-bus-protocol-explained/
- ISO 17987 (série) — spec officielle LIN.
- NXP — TJA1021 / TJA1027 LIN transceiver datasheets : https://www.nxp.com/products/interfaces/lin-transceivers
- Vector — LIN E-Learning / outils : https://elearning.vector.com/
- sigrok — décodeur LIN : https://sigrok.org/wiki/Protocol_decoder:Lin