03 — I²C / SMBus
Sommaire
- Carte d'identité
- 1. Le problème que ça résout
- 2. Électrique : le « open-drain » et les pull-ups (fondamental)
- 3. La transaction, condition par condition
- 4. Aspects poussés
- 4.1 Clock stretching
- 4.2 Arbitrage multi-maître
- 4.3 Conflits d'adresses (le piège terrain)
- 4.4 SMBus & PEC
- 4.5 I3C (la relève)
- 5. Sécurité 🔒
- 6. Pratique — matériel & outils
- 7. Sources
Deux fils, une dizaine de composants, adressage intégré. Le bus des capteurs (température, accéléromètre, EEPROM, RTC). Plus lent que SPI, mais bien plus économe en broches.
Carte d'identité
| Caractéristique | Valeur |
|---|---|
| Type | Série, synchrone, half-duplex |
| Fils | 2 : SDA (données), SCL (horloge) + masse |
| Rôles | multi-maître possible ; maître(s) + esclaves adressés |
| Électrique | drain/collecteur ouvert + résistances de pull-up |
| Adressage | 7 bits (128 adresses, dont réservées) ou 10 bits |
| Débits | Standard 100 kHz, Fast 400 kHz, Fast+ 1 MHz, High-speed 3,4 MHz |
| Distance | ~1 m (limité par la capacité du bus, ~400 pF) |
| Détection d'erreur | ACK/NACK par octet (pas de CRC, sauf SMBus PEC) |
| Inventeur | Philips (1982), aujourd'hui NXP ; brevet expiré |
1. Le problème que ça résout
Connecter plusieurs composants avec seulement 2 fils partagés, chacun ayant une adresse. Contrairement à SPI (1 CS par esclave), on ajoute des composants sans ajouter de fils — juste une adresse différente.
2. Électrique : le « open-drain » et les pull-ups (fondamental)
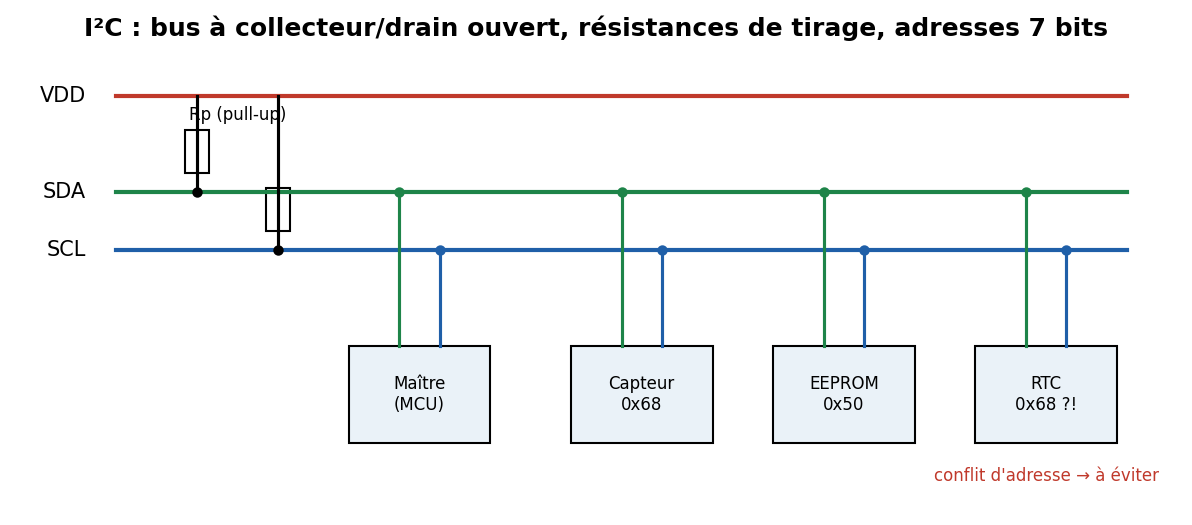
Chaque nœud ne peut que tirer la ligne à 0 (transistor vers la masse) ou la relâcher (haute impédance). Ce sont les résistances de pull-up (Rp) qui ramènent la ligne à 1 quand personne ne tire.
Conséquences majeures :
- ET câblé (wired-AND) : si un seul nœud tire à 0, la ligne est à 0. Ce comportement est la base de l'arbitrage et du clock stretching (voir plus bas).
- Pas de court-circuit possible si deux nœuds « parlent » en même temps (contrairement à des sorties push-pull).
- Choix de Rp : trop grande → fronts montants lents (RC), débit limité ; trop petite → courant excessif. On calcule Rp selon la capacité du bus et la vitesse (typiquement 2,2–4,7 kΩ à 100–400 kHz).
3. La transaction, condition par condition
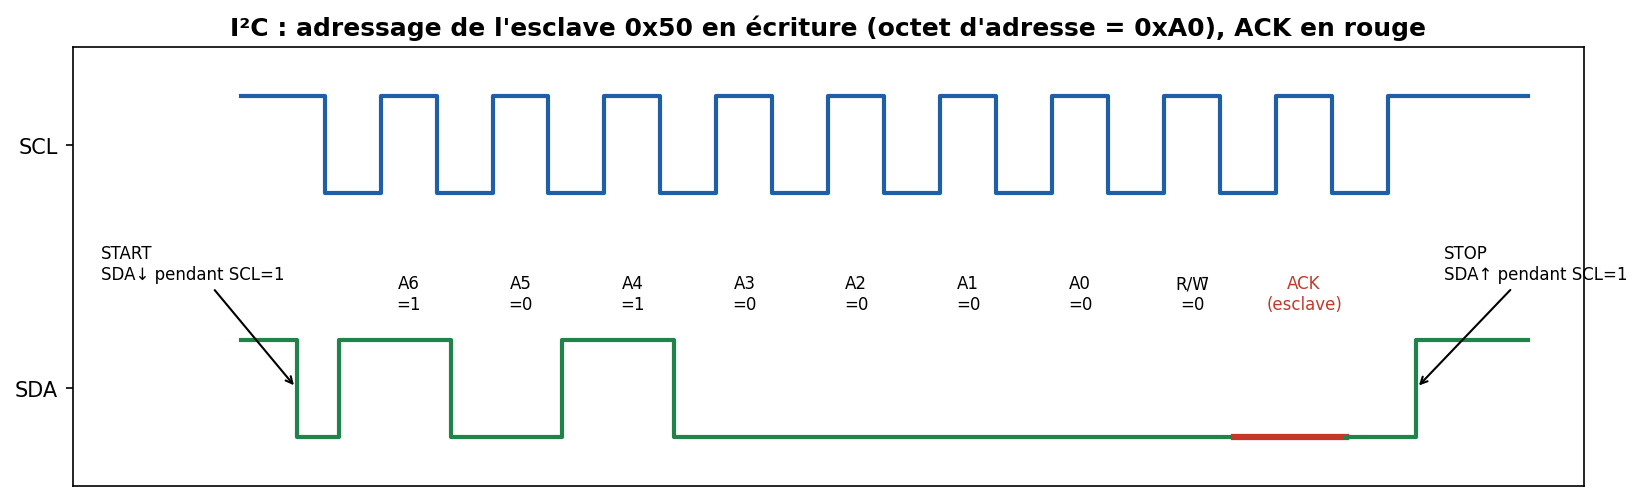
Règle d'or : SDA ne change QUE lorsque SCL est bas. Les seules exceptions (SDA bouge pendant que SCL est haut) sont les conditions START et STOP — c'est ce qui les rend reconnaissables.
- START (S) : le maître fait passer SDA de 1 à 0 pendant que SCL est à 1. Le bus est désormais occupé.
- Octet d'adresse : 7 bits d'adresse MSB first, puis 1 bit R/W̄ (0 = écriture, 1 = lecture). Donc l'octet réellement transmis =
adresse << 1 | R/W. → une EEPROM à l'adresse 7 bits0x50reçoit l'octet0xA0en écriture,0xA1en lecture. - ACK/NACK : après chaque octet, l'émetteur relâche SDA et le récepteur tire SDA à 0 pour dire ACK (« reçu »). S'il laisse SDA à 1 → NACK (pas d'esclave à cette adresse, ou refus).
- Octets de données : 8 bits + ACK, autant de fois que nécessaire.
- Repeated START (Sr) : au lieu d'un STOP, le maître refait un START — utile pour enchaîner « écrire l'adresse du registre » puis « lire sa valeur » sans libérer le bus (évite qu'un autre maître s'intercale).
- STOP (P) : SDA de 0 à 1 pendant que SCL est à 1. Bus libéré.
4. Aspects poussés
4.1 Clock stretching
Un esclave lent peut maintenir SCL à 0 après un octet pour dire « attends, je ne suis pas prêt ». Le maître, qui surveille SCL (grâce au wired-AND), attend que SCL remonte. Puissant, mais mal supporté par certains contrôleurs matériels → source de bugs.
4.2 Arbitrage multi-maître
Comme sur CAN, deux maîtres qui démarrent ensemble s'arbitrent bit à bit sur SDA : celui qui émet un 1 mais lit un 0 sur le bus a perdu → il se retire sans corruption de données. Le gagnant ne sait même pas qu'il y a eu conflit.
4.3 Conflits d'adresses (le piège terrain)
L'espace d'adresses 7 bits est petit. Beaucoup de capteurs ont une adresse fixe ou 2-3 choix par pontage. Deux composants identiques = collision → il faut un multiplexeur I²C (TCA9548A) ou des bus séparés.
Adresses réservées : 0x00 (general call), 0x00-0x07 et 0x78-0x7F.
4.4 SMBus & PEC
SMBus (System Management Bus, Intel) est un sur-ensemble strict d'I²C utilisé pour la gestion (batteries, capteurs PC). Il ajoute des timeouts (pas de clock stretching infini), des formats de commande normalisés, et un PEC (Packet Error Code = CRC-8 optionnel) → une des rares façons d'avoir de la détection d'erreur sur I²C. PMBus en dérive pour l'alimentation.
4.5 I3C (la relève)
MIPI I3C modernise I²C : jusqu'à ~12,5 Mbit/s, interruptions in-band (plus besoin d'un fil IRQ par capteur), attribution dynamique d'adresses, rétro-compatibilité I²C. À connaître, ça arrive dans les SoC récents.
5. Sécurité 🔒
Surface d'attaque
- Sniffing simple (2 fils, analyseur logique, décodeur I²C).
- EEPROM de configuration : beaucoup d'appareils stockent en I²C une EEPROM 24Cxx contenant configuration, calibration, clés, numéros de série. On peut la lire/écrire in-circuit → modifier la config (débrider un appareil, changer une région, falsifier une calibration).
- Injection / spoofing : maîtriser le bus pour usurper un capteur (renvoyer de fausses valeurs à l'ECU/MCU) ou un secure element mal implémenté.
- Glitch sur SDA/SCL pendant une lecture sensible.
Contre-mesures
- Authentifier les composants critiques (secure elements type ATECC608 qui font du challenge-response, pas juste du stockage).
- PEC (SMBus) pour détecter la corruption/injection accidentelle (pas une protection crypto).
- Chiffrer le contenu d'une EEPROM sensible ; ne pas y mettre de secret en clair.
- Détection d'anomalie : un MCU peut vérifier la cohérence des valeurs capteurs.
6. Pratique — matériel & outils
| Besoin | Outil |
|---|---|
| Scanner les adresses | i2cdetect -y 1 (Raspberry Pi), Bus Pirate, Arduino i2c_scanner |
| Lire/écrire un registre | i2cget, i2cset (paquet i2c-tools) |
| Sniffer | Analyseur logique + PulseView (décodeur I²C) |
| Dumper une EEPROM | Bus Pirate, CH341A (mode I²C), i2cdump |
# Raspberry Pi : bus 1
i2cdetect -y 1                 # carte des adresses présentes
i2cdump  -y 1 0x50             # dump complet d'une EEPROM 24Cxx
i2cget   -y 1 0x68 0x00        # lire le registre 0x00 d'une RTC DS3231
7. Sources
- NXP — UM10204, I²C-bus specification and user manual (LE document de référence) : https://www.nxp.com/docs/en/user-guide/UM10204.pdf
- Sparkfun — I²C tutorial : https://learn.sparkfun.com/tutorials/i2c
- TI — Understanding the I²C Bus (SLVA704) : https://www.ti.com/lit/an/slva704/slva704.pdf
- SMBus spec (System Management Interface Forum) : http://smbus.org/specs/
- MIPI I3C : https://www.mipi.org/specifications/i3c-sensor-specification
- sigrok — décodeur I²C : https://sigrok.org/wiki/Protocol_decoder:I2c
- i2c-tools : https://i2c.wiki.kernel.org/index.php/I2C_Tools