02 — SPI (Serial Peripheral Interface)
Sommaire
Le bus synchrone rapide « de proximité ». Écrans, mémoires flash, ADC/DAC, capteurs haut débit, modules radio (nRF24, LoRa SX127x). Pas d'adressage : on sélectionne par un fil dédié.
Carte d'identité
| Caractéristique | Valeur |
|---|---|
| Type | Série, synchrone, full-duplex |
| Fils | 4 : SCLK, MOSI, MISO, CS (+ 1 CS par esclave) |
| Rôles | 1 maître (controller), 1..N esclaves (peripherals) |
| Horloge | Fournie par le maître (SCLK) |
| Débit | typiquement 1–50 MHz, jusqu'à >100 MHz (QSPI, flash) |
| Distance | quelques cm (intra-carte) |
| Adressage | Aucun — sélection par Chip Select matériel |
| Détection d'erreur | Aucune native (à ajouter au niveau applicatif) |
1. Le problème que ça résout
Échanger des données vite entre un MCU et un périphérique proche, en full-duplex (émission et réception simultanées), sans la complexité d'un adressage. Le prix à payer : un fil CS par esclave et aucune vérification d'erreur intégrée.
2. Les 4 signaux
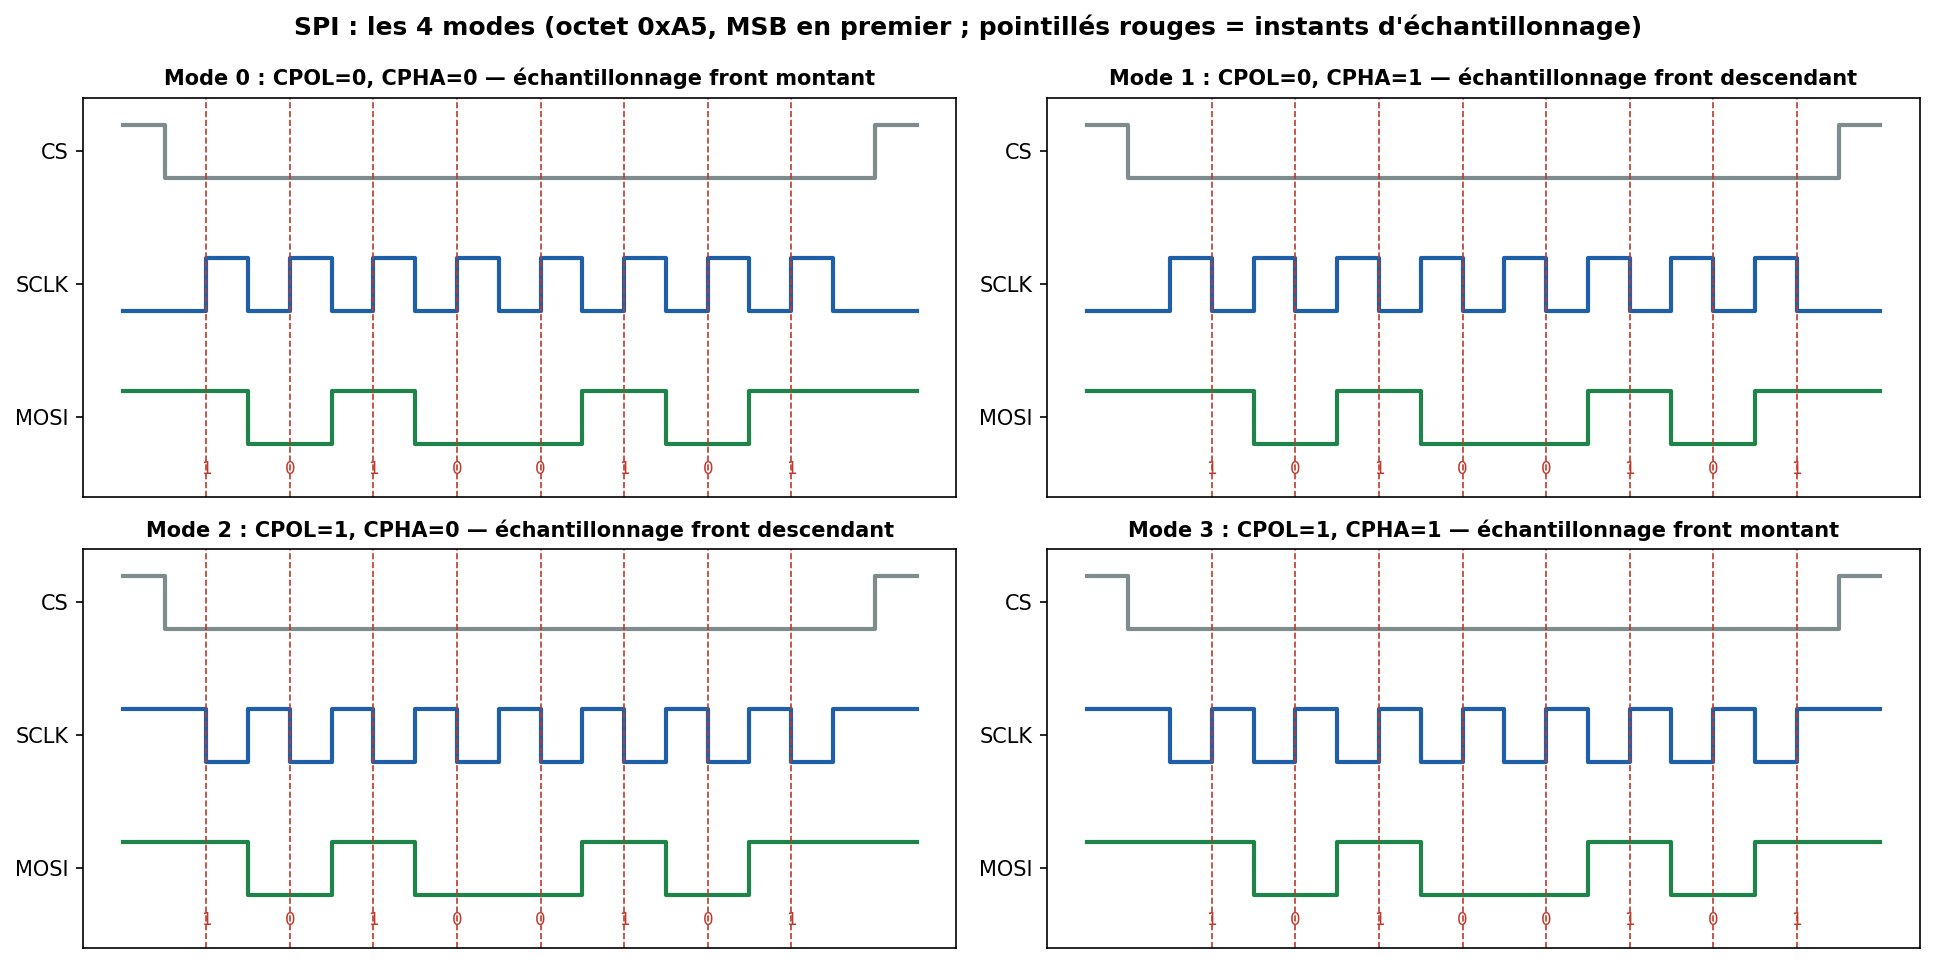
- SCLK (Serial Clock) : horloge générée par le maître. Chaque coup d'horloge = 1 bit échangé.
- MOSI (Master Out, Slave In) : données maître → esclave.
- MISO (Master In, Slave Out) : données esclave → maître.
- CS / SS (Chip/Slave Select) : actif bas en général. Le maître tire CS à 0 pour parler à cet esclave.
Nouvelle nomenclature (2020+, poussée par l'OSHWA) : SCLK, SDO/SDI ou COPI/CIPO (Controller Out Peripheral In / Controller In Peripheral Out) et CS. Tu verras encore MOSI/MISO partout dans les datasheets.
Le principe interne est un registre à décalage circulaire : à chaque coup d'horloge, le maître sort un bit sur MOSI et entre un bit sur MISO en même temps. Après 8 coups d'horloge, maître et esclave ont échangé un octet. → il n'y a pas de « lecture pure » : pour lire, on écrit un octet bidon (dummy).
3. Les 4 modes : CPOL & CPHA (LE point d'examen)
Deux paramètres définissent quand le bit est présenté et quand il est échantillonné :
- CPOL (Clock Polarity) : niveau de l'horloge au repos. 0 = repos bas, 1 = repos haut.
- CPHA (Clock Phase) : sur quel front on échantillonne. 0 = premier front, 1 = second front.
| Mode | CPOL | CPHA | Repos SCLK | Échantillonnage | Changement de donnée |
|---|---|---|---|---|---|
| 0 | 0 | 0 | bas | front montant | front descendant |
| 1 | 0 | 1 | bas | front descendant | front montant |
| 2 | 1 | 0 | haut | front descendant | front montant |
| 3 | 1 | 1 | haut | front montant | front descendant |
Règle mnémotechnique : si
CPHA = 0, on échantillonne sur le 1er front (donc la donnée doit être stable avant le 1er front → l'esclave la présente sur le front d'activation du CS). SiCPHA = 1, on échantillonne sur le 2ᵉ front.
Mode 0 est le plus répandu. Un mismatch de mode entre maître et esclave = données décalées d'un demi-bit → octets faux. C'est le premier truc à vérifier quand « ça ne marche pas ».
4. Câblages multi-esclaves
Multi-CS (le plus courant) : un CS dédié par esclave. Le maître active un seul CS à la fois.
            ┌─ SCLK ─┬────────┬────────┐
   MAÎTRE ──┼─ MOSI ─┼────────┼────────┤
            ├─ MISO ─┴────────┴────────┤   (les MISO sont partagés :
            │  CS1 ───► Esclave A       │    l'esclave non sélectionné
            │  CS2 ───► Esclave B       │    met son MISO en haute impédance)
            │  CS3 ───► Esclave C       │
⚠️ Un esclave non sélectionné doit mettre sa sortie MISO en haute impédance (tri-state), sinon il « pollue » le bus. Tous les composants SPI ne le font pas correctement → parfois un buffer tri-state externe.
Daisy-chain (chaînage) : les esclaves sont mis en série (MISO de l'un → MOSI du suivant). Un seul CS pour tous, mais il faut décaler les données. Utilisé pour les chaînes de LED (registres à décalage 74HC595), certains DAC.
5. Aspects poussés
- Vitesse & intégrité : au-delà de ~20–30 MHz, la longueur des pistes, les capacités et le skew comptent. On soigne les impédances, on ajoute parfois des résistances série sur SCLK.
- QSPI / Dual-SPI (flash) : pour lire une flash NOR plus vite, on utilise 2 ou 4 lignes de données en parallèle (MOSI/MISO deviennent bidirectionnels). C'est le mode XIP (eXecute In Place) : le CPU exécute directement le code depuis la flash SPI. → surface d'attaque importante (voir sécurité).
- Pas d'accusé de réception : le maître ne sait pas si l'esclave a compris. La fiabilité repose sur l'applicatif (registre d'état, CRC logiciel).
- Latence CS : certains esclaves exigent un délai entre l'activation du CS et le premier coup d'horloge (t_CSS) → à lire dans la datasheet.
6. Sécurité 🔒
Surface d'attaque
- Sniffing trivial : 4 pastilles, un analyseur logique, et on lit tout le trafic en clair. Aucun chiffrement natif.
- Dump de flash SPI : la mémoire de boot est souvent une flash SPI externe (25xx). On peut la désouder (ou l'attaquer in-circuit avec un clip SOIC-8) et lire tout le firmware avec un programmateur (CH341A, Bus Pirate, flashrom). → extraction du firmware = rétro-ingénierie, recherche de clés/mots de passe en dur, de vulnérabilités.
- Injection / glitch : couper CS ou injecter sur MISO pendant le boot pour faire lire à la flash autre chose (fault injection).
- Man-in-the-middle sur le bus SPI (rare mais fait en recherche : intercalage FPGA).
Contre-mesures
- Chiffrer le firmware en flash (déchiffré à la volée par le SoC, ex. flash encryption ESP32, OTP keys).
- Secure boot : le SoC vérifie une signature avant d'exécuter le code lu en SPI.
- Ne pas stocker de secrets en clair dans la flash SPI. Utiliser un élément sécurisé (ATECC608, secure enclave) pour les clés.
- Authentifier les échanges applicatifs si l'esclave est sensible.
Pour un audit, dumper la flash SPI puis l'analyser avec
binwalkest l'un des premiers réflexes en rétro-ingénierie de firmware.
7. Pratique — matériel & outils
| Besoin | Outil |
|---|---|
| Sniffer le bus | Analyseur logique (Saleae / FX2) + PulseView (décodeur SPI) |
| Parler en SPI depuis un PC | Bus Pirate, FT2232H, Raspberry Pi (spidev) |
| Dumper une flash SPI | CH341A + clip SOIC-8, ou flashrom |
| Analyser un dump | binwalk -e firmware.bin, strings, Ghidra |
# lecture d'une flash SPI 25xx avec flashrom (programmateur CH341A)
flashrom -p ch341a_spi -r dump.bin
binwalk -e dump.bin        # extraire les systèmes de fichiers, clés, etc.
8. Sources
- Analog Devices — Introduction to SPI Interface (Piyu Dhaker) : https://www.analog.com/en/analog-dialogue/articles/introduction-to-spi-interface.html
- Motorola/NXP — SPI Block Guide (spec d'origine) : rechercher « SPI Block Guide V03.06 » (NXP).
- Sparkfun — SPI tutorial : https://learn.sparkfun.com/tutorials/serial-peripheral-interface-spi
- sigrok — décodeur SPI : https://sigrok.org/wiki/Protocol_decoder:Spi
- OSHWA — Resolved Language (COPI/CIPO) : https://www.oshwa.org/a-resolution-to-redefine-spi-signal-names/
- flashrom (dump de flash) : https://www.flashrom.org/
- binwalk : https://github.com/ReFirmLabs/binwalk