00 — Concepts transverses des bus embarqués
Sommaire
- 1. Qu'est-ce qu'un « bus » ?
- 2. Les grands axes de classification
- 2.1 Série vs parallèle
- 2.2 Synchrone vs asynchrone
- 2.3 Simplex / half-duplex / full-duplex
- 2.4 Maître/esclave, multi-maître, pair à pair
- 2.5 Topologies
- 3. Débit, largeur de bande, et pourquoi « bauds ≠ bits/s »
- 4. Codage de ligne (line coding)
- 5. Single-ended vs différentiel
- 6. Terminaison, réflexions, intégrité du signal
- 7. Détection & correction d'erreurs
- 8. Le modèle OSI, version « embarqué »
- 9. Contexte véhicule : pourquoi autant de bus différents ?
- 10. Tableau de synthèse « quel bus pour quoi ? »
- Sources (concepts généraux)
À lire en premier. Tous ces concepts reviennent dans chaque fiche protocole. Objectif : te donner le vocabulaire et les modèles mentaux pour ne plus jamais confondre SPI et I²C, ou « débit » et « bande passante ».
1. Qu'est-ce qu'un « bus » ?
Un bus est un support de communication partagé par plusieurs composants qui échangent des données selon un protocole commun. On distingue trois choses qu'on mélange souvent :
- Le support physique (média) : fils de cuivre, paire torsadée, fibre, air (RF).
- La couche physique (PHY) : niveaux de tension, codage, timing, connecteurs.
- Le protocole : format des trames, adressage, arbitrage, détection d'erreur.
Un protocole peut vivre sur plusieurs PHY (Modbus tourne sur RS-485 ou sur TCP/IP), et une PHY peut porter plusieurs protocoles (Ethernet porte TCP, PROFINET, EtherCAT…).
2. Les grands axes de classification
2.1 Série vs parallèle
- Série : les bits passent un par un sur un (ou deux) fil(s). Moins de fils, moins de problèmes de skew (désynchronisation entre fils), monte plus haut en fréquence. → UART, SPI, I²C, CAN, USB, PCIe… Aujourd'hui quasiment tout est série.
- Parallèle : plusieurs bits en même temps sur N fils. Historiquement rapide (bus mémoire, vieux ports imprimante), mais le skew limite la fréquence sur de longues distances. Survit surtout intra-puce et sur bus mémoire (DDR).
2.2 Synchrone vs asynchrone
- Synchrone : une ligne d'horloge dédiée accompagne les données. L'émetteur dit quand lire chaque bit. → SPI (SCLK), I²C (SCL).
- Asynchrone : pas de fil d'horloge. Émetteur et récepteur ont chacun leur horloge, réglée sur le même débit (baud rate) convenu à l'avance ; la synchro se fait sur les fronts (bit START). → UART, CAN, LIN.
⚠️ Un système asynchrone impose que les deux horloges soient assez proches (typiquement < 2–3 % d'écart) sinon le dernier bit d'un octet est mal échantillonné.
2.3 Simplex / half-duplex / full-duplex
- Simplex : un seul sens (ex. capteur qui ne fait qu'émettre).
- Half-duplex : les deux sens mais pas en même temps (I²C, RS-485 2 fils, CAN).
- Full-duplex : les deux sens simultanément (SPI avec MOSI+MISO, UART TX+RX, Ethernet).
2.4 Maître/esclave, multi-maître, pair à pair
- Maître unique (single-master) : un chef décide de tout le trafic (SPI, I²C classique, LIN).
- Multi-maître : plusieurs peuvent initier ; il faut un mécanisme d'arbitrage pour gérer les collisions (I²C, CAN).
- Pair à pair : nœuds égaux (Ethernet commuté).
Note terminologie 2020+ : l'industrie remplace « master/slave » par controller/peripheral (SPI, MIPI), commander/responder (LIN), main/secondary… Le concept est identique.
2.5 Topologies
Point à point :   [A]────────[B]

Bus / multidrop : ──┬────┬────┬────┬──
                   [A]  [B]  [C]  [D]

Étoile :            [A]
                     │
              [B]──[HUB]──[D]
                     │
                    [C]

Daisy-chain :     [A]→[B]→[C]→[D]   (ex. EtherCAT)

Anneau :          [A]→[B]→[C]→[A]
3. Débit, largeur de bande, et pourquoi « bauds ≠ bits/s »
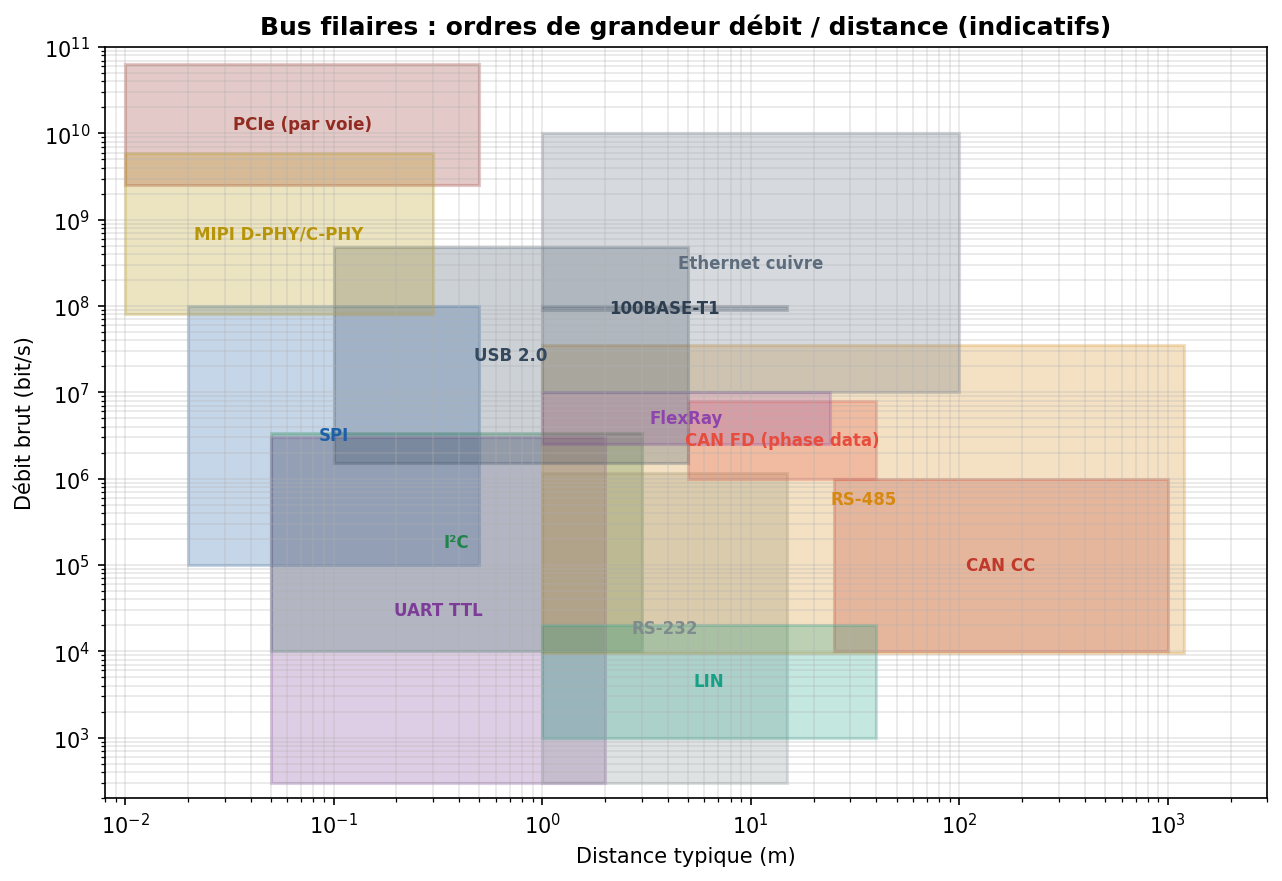
- Débit binaire : bits utiles par seconde (bit/s, kbit/s, Mbit/s).
- Baud : nombre de symboles par seconde. Si un symbole code 1 bit (cas NRZ), baud = bit/s. Si un symbole code plusieurs bits (modulations QAM du Wi-Fi, PAM du 100BASE-T1), 1 baud > 1 bit. En UART courant, on dit « 9600 bauds » = 9600 bit/s parce que 1 symbole = 1 bit — mais c'est un abus de langage courant.
- Débit utile (goodput) : après retrait de l'overhead (start/stop, en-têtes, CRC, bit-stuffing). Toujours inférieur au débit brut.
Ordres de grandeur — bus filaires :
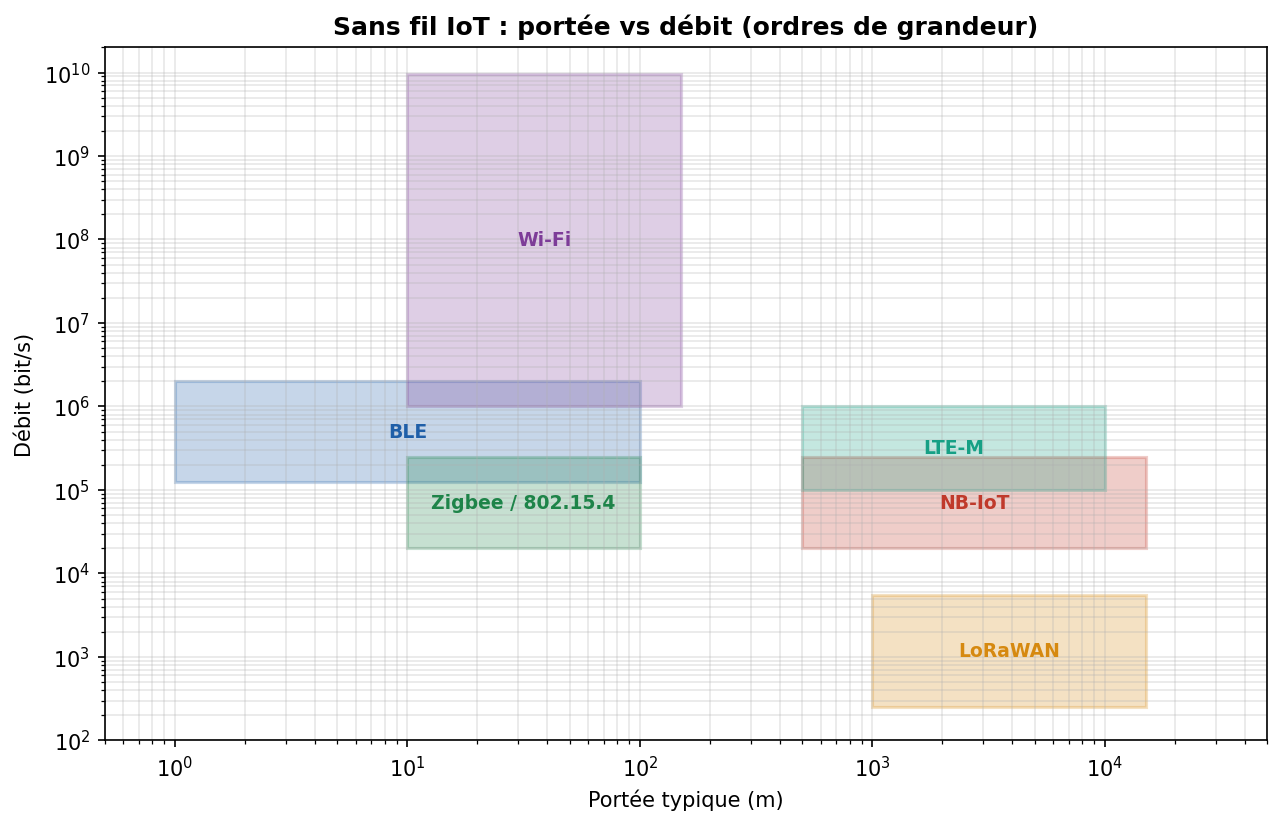
Ordres de grandeur — sans fil IoT :
4. Codage de ligne (line coding)
Comment représenter des 0 et des 1 sur le fil ? Ce choix impacte la synchro d'horloge, la composante continue (DC), et l'immunité au bruit.
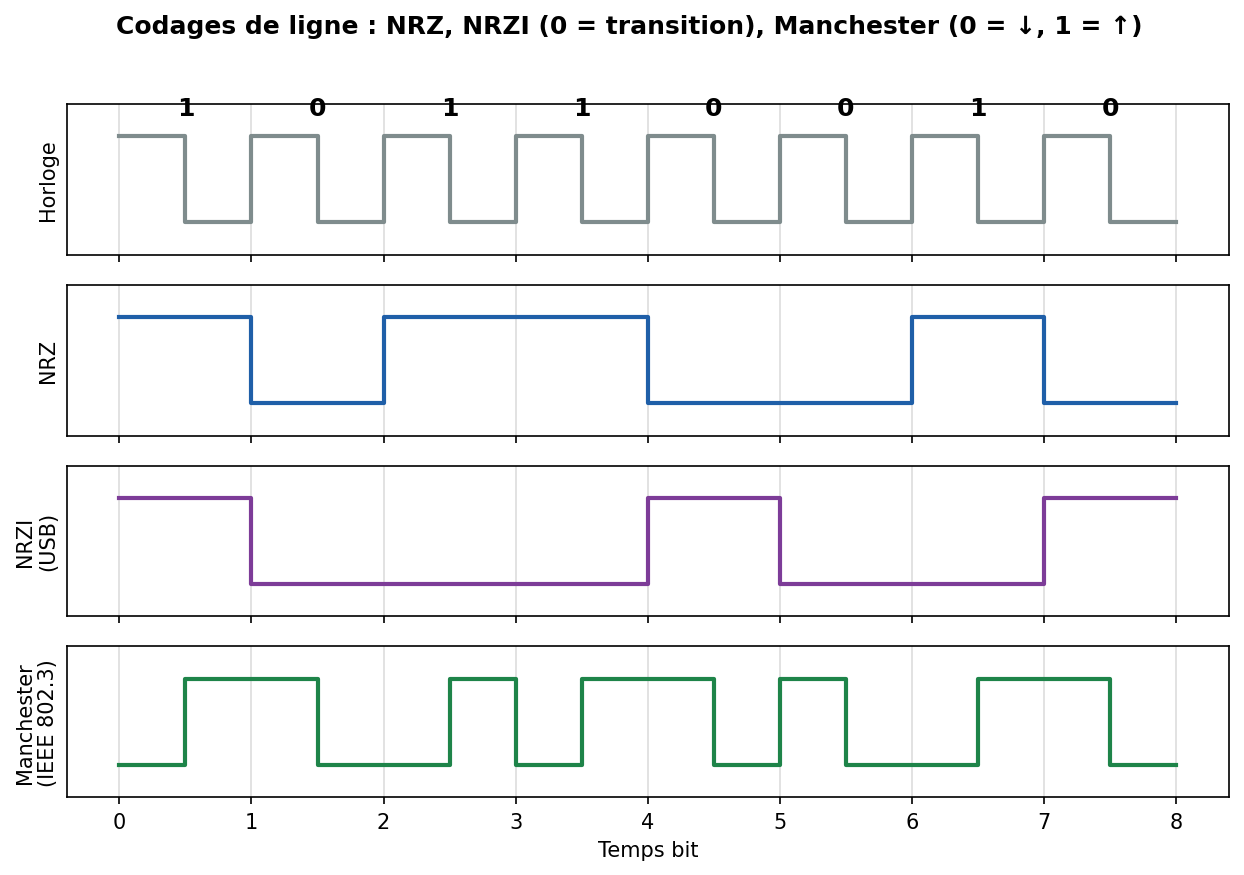
- NRZ (Non-Return-to-Zero) : 1 = niveau haut, 0 = niveau bas. Simple, efficace, mais une longue suite de bits identiques ne produit aucun front → le récepteur peut perdre la synchro. Utilisé par UART, SPI, CAN (+ bit-stuffing pour forcer des fronts).
- NRZI : on code par transition (souvent : 0 = transition, 1 = pas de transition). Utilisé par USB (avec bit-stuffing).
- Manchester : une transition au milieu de chaque bit (0 = ↓, 1 = ↑ selon IEEE 802.3). Auto-cadencé (l'horloge est récupérable du signal), pas de composante DC → idéal transfo/isolation. Coût : double la bande passante. Utilisé par 10BASE-T, RFID, certains protocoles automobiles.
- 8b/10b, 64b/66b : codages « équilibrés » des liens très rapides (PCIe, SATA, Ethernet Gbit) qui garantissent assez de transitions et un DC nul, au prix de 20 % (8b/10b) ou 3 % (64b/66b) d'overhead.
5. Single-ended vs différentiel
- Single-ended (asymétrique) : la tension d'un fil est mesurée par rapport à une masse commune. Simple et peu de fils (SPI, I²C, UART TTL). Fragile au bruit et aux écarts de masse → courtes distances.
- Différentiel : l'information est la différence entre deux fils (A − B) qui portent des signaux opposés. Le bruit qui frappe les deux fils identiquement (mode commun) s'annule à la soustraction. → longues distances, environnements bruités : RS-485, CAN, USB, Ethernet, LVDS, FlexRay.
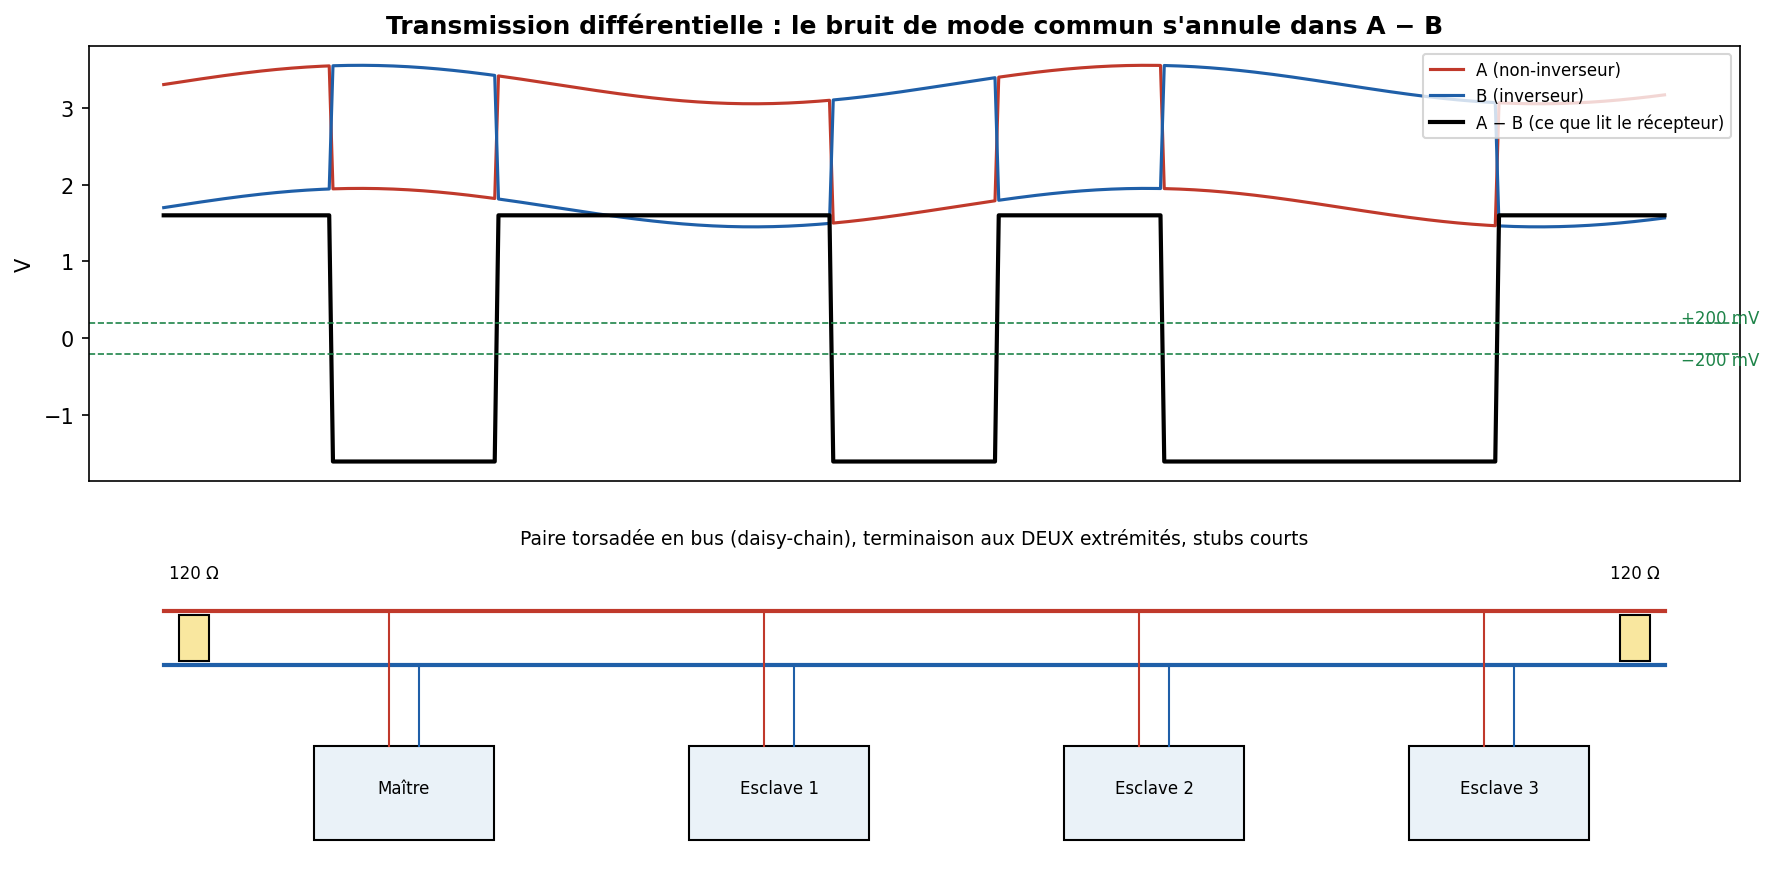
C'est la raison pour laquelle les bus « longue distance » sont différentiels : robustesse au bruit et aux masses flottantes.
6. Terminaison, réflexions, intégrité du signal
Sur un bus « long » (au sens : longueur du câble comparable à la longueur d'onde du signal), un front qui arrive au bout se réfléchit s'il n'y a pas d'adaptation d'impédance, créant des échos qui corrompent les bits. → On place des résistances de terminaison (typ. 120 Ω pour CAN/RS-485, égales à l'impédance caractéristique de la paire torsadée) aux deux extrémités du bus. Les stubs (dérivations) doivent rester courts.
C'est un point d'examen ET de terrain classique : un bus CAN sans (ou avec trop de) terminaisons = erreurs aléatoires.
7. Détection & correction d'erreurs
- Bit de parité : 1 bit qui rend le nombre de 1 pair (parité paire) ou impair. Détecte 1 erreur, pas 2. (UART option, LIN historique.)
- Checksum : somme des octets modulo quelque chose. Simple, faible. (LIN, Modbus ASCII.)
- CRC (Cyclic Redundancy Check) : division polynomiale ; détecte les rafales d'erreurs avec une très bonne probabilité. Omniprésent : CAN (CRC-15), Modbus RTU (CRC-16), Ethernet (CRC-32), USB (CRC-5/CRC-16).
- FEC (Forward Error Correction) : on ajoute de la redondance permettant de corriger sans retransmettre (codes de Hamming, Reed-Solomon, LoRa). Essentiel sur les liens sans fil.
- ARQ (retransmission) : on redemande en cas d'erreur (TCP, CAN qui rejoue automatiquement une trame en erreur).
8. Le modèle OSI, version « embarqué »
La plupart des bus embarqués n'implémentent que les couches basses :
| Couche OSI | Rôle | Ce que couvrent les bus |
|---|---|---|
| 1 – Physique | tensions, fronts, connecteurs | SPI, I²C, UART, CAN-PHY, RS-485, PHY Ethernet |
| 2 – Liaison | trames, adressage local, arbitrage, CRC | CAN, LIN, Ethernet MAC, I²C |
| 3 – Réseau | routage entre réseaux | IP, CAN-TP (segmentation), pas natif sur SPI/I²C |
| 4 – Transport | fiabilité bout-à-bout | TCP, UDS/ISO-TP sur CAN |
| 5-7 – Session→Appli | services métier | Modbus, PROFINET, UDS diag, MQTT/CoAP (IoT) |
Un capteur I²C, c'est essentiellement couche 1 + un peu de 2. Un ECU automobile qui fait du diagnostic UDS empile jusqu'à la couche applicative au-dessus de CAN.
9. Contexte véhicule : pourquoi autant de bus différents ?
Un même véhicule mélange des bus par coût et par criticité :
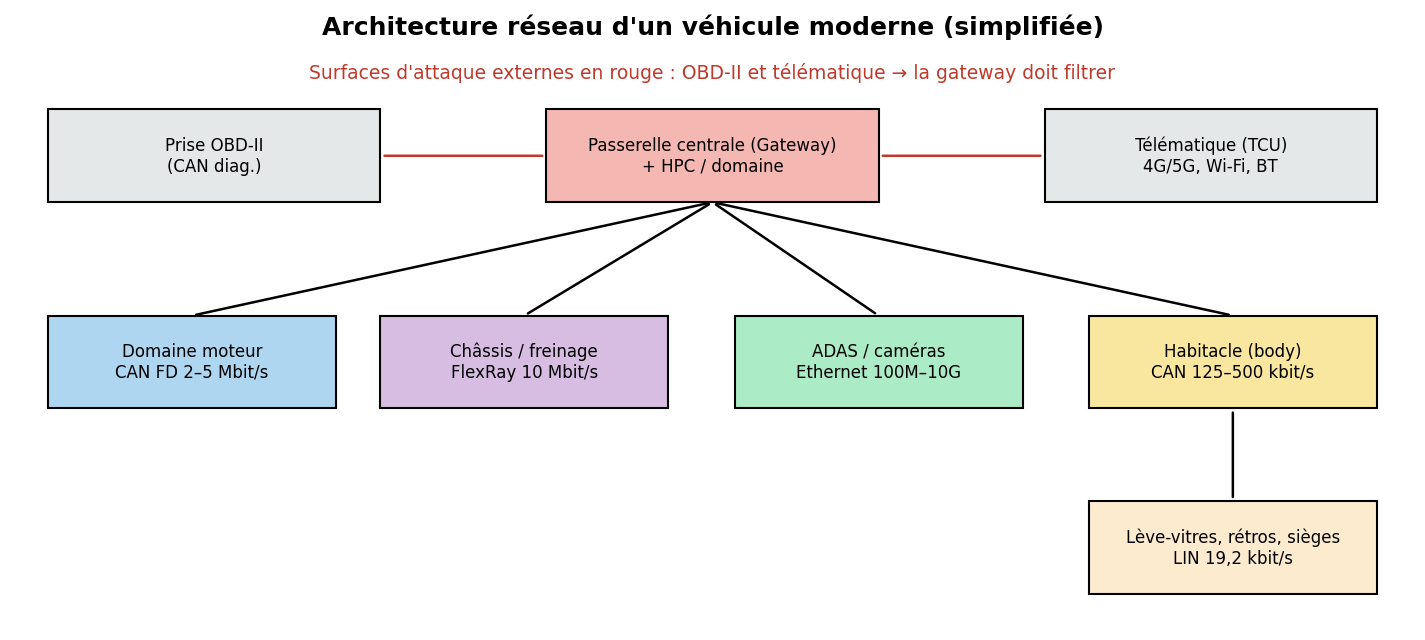
- LIN (~20 kbit/s) : lève-vitres, rétros, capteurs de pluie — là où CAN serait trop cher.
- CAN / CAN FD (0,1–8 Mbit/s) : groupe motopropulseur, carrosserie, diagnostic OBD-II.
- FlexRay (10 Mbit/s, déterministe) : châssis, freinage, direction (x-by-wire).
- Automotive Ethernet (100 Mbit/s – 10 Gbit/s) : caméras, ADAS, infodivertissement.
- Une passerelle (gateway) relie ces domaines et doit filtrer — c'est le point clé de la sécurité automobile.
10. Tableau de synthèse « quel bus pour quoi ? »
| Besoin | Bus typiques |
|---|---|
| Capteur/ADC/DAC très proche du MCU, rapide | SPI |
| Plusieurs petits capteurs, peu de fils, adressables | I²C |
| Debug / console / GPS / modem série | UART |
| Un seul fil, capteur de température, ID unique | 1-Wire |
| Réseau robuste multi-nœuds, automobile/indus | CAN / CAN FD |
| Sous-réseau automobile bas coût | LIN |
| Automobile critique, déterministe | FlexRay |
| Liaison longue distance industrielle | RS-485 / Modbus |
| Fond de panier automate temps réel | EtherCAT / PROFINET |
| Périphérique PC, haut débit, hot-plug | USB |
| Très haut débit interne (SSD, GPU, FPGA) | PCIe |
| Caméra / écran vers SoC | MIPI CSI/DSI |
| Objet connecté sur pile, courte portée | BLE / Zigbee |
| Objet connecté longue portée basse conso | LoRaWAN / NB-IoT |
Sources (concepts généraux)
- Analog Devices — A Beginner's Guide to Digital Signal Processing & guides d'interface : https://www.analog.com/en/resources/technical-articles.html
- Texas Instruments — Comparing Bus Solutions (SLLA067) et notes RS-485 : https://www.ti.com/interface/overview.html
- Wikipedia — Serial communication, Line code, Differential signaling, OSI model (bons points de départ, vérifier les sources primaires) : https://en.wikipedia.org/wiki/Serial_communication
- Sparkfun — Serial Communication (tutoriel pédagogique) : https://learn.sparkfun.com/tutorials/serial-communication
- Ben Eater (YouTube) — séries sur la communication série et les bus, excellent pour l'intuition électronique : https://eater.net/